


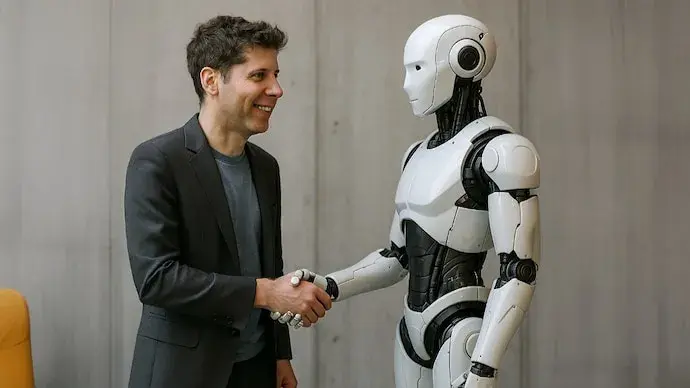
شرکت OpenAI به رهبری سم آلتمن در حال برنامهریزی برای توسعه یک ربات انساننما است و انتظار میرود نخستین نسخه نمایشی (دمو) از این فناوری پیشرفته در سال ۲۰۲۷ به نمایش درآید؛ پروژهای که هدف غایی آن، خلق «مغز هوش مصنوعی» جامع برای تطبیق هوشمندانه با محیطهای زیستی انسان است.
چرایی طراحی ربات در کالبد انسان؛ دیدگاه سم آلتمن در پادکست Sources
سم آلتمن در گفتوگو با پادکست Sources، دلایل انتخاب فرم بدنی انسان (Humanoid Form) برای این ربات را تشریح کرد. به باور او، ساختار جهان پیرامون کاملاً مطابق با ارگونومی و فیزیولوژی بدن انسانها شکل گرفته است؛ درها، دستگیرهها، ابزارآلات صنعتی و حتی صفحهکلیدها برای کاربری انسان ساخته شدهاند، بنابراین منطقیترین فرم برای فعالیت یک هوش مصنوعی در محیطهای روزمره، تطبیق با کالبد انسانی است.
آلتمن در پاسخ به پرسش صریح درباره ساخت قطعی این ربات تأکید کرد: «این کار را خواهیم کرد.» با این حال، او یادآور شد که ساخت مکانیکی یک بدنه شامل دو دست و دو پا چالش اصلی نیست؛ مسئله بنیادین، توانمندسازی سیستم کنترل هوش مصنوعی است تا ربات بتواند به شکلی مستقل و دقیق بیاموزد که چگونه از اندامهای فیزیکی خود برای اجرای کارهای مختلف بهره ببرد.
توسعه مغز هوش مصنوعی و جدول زمانبندی پروژه
بزرگترین چالش فنی پیش روی OpenAI در حوزه رباتیک، طراحی یک سیستم ادراکی و تصمیمگیری جامع به حساب میآید؛ سیستمی که دادههای بینایی و حسگرها را به صورت زنده پردازش کند، دستورهای دریافتی را تحلیل نماید، نیرو و زاویه حرکات اندامها را هماهنگ سازد و در شرایط پیشبینینشده به سرعت واکنش نشان دهد. برای مثال، برداشتن یک ماگ مستلزم تشخیص موقعیت شیء، زاویه دسته، تنظیم میزان فشار انگشتان و حفظ تعادل برای ممانعت از ریختن محتویات است.